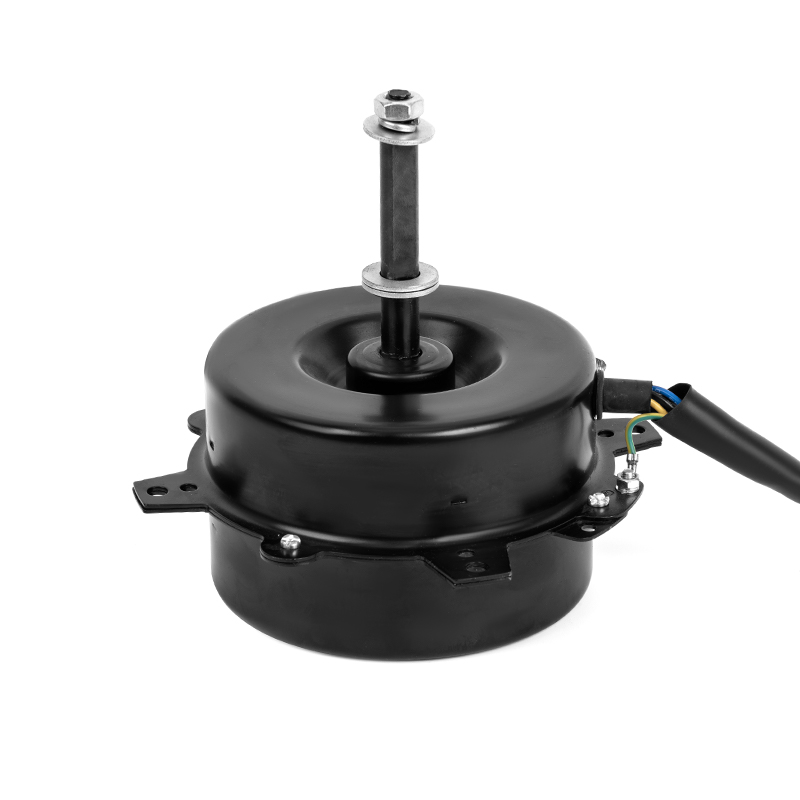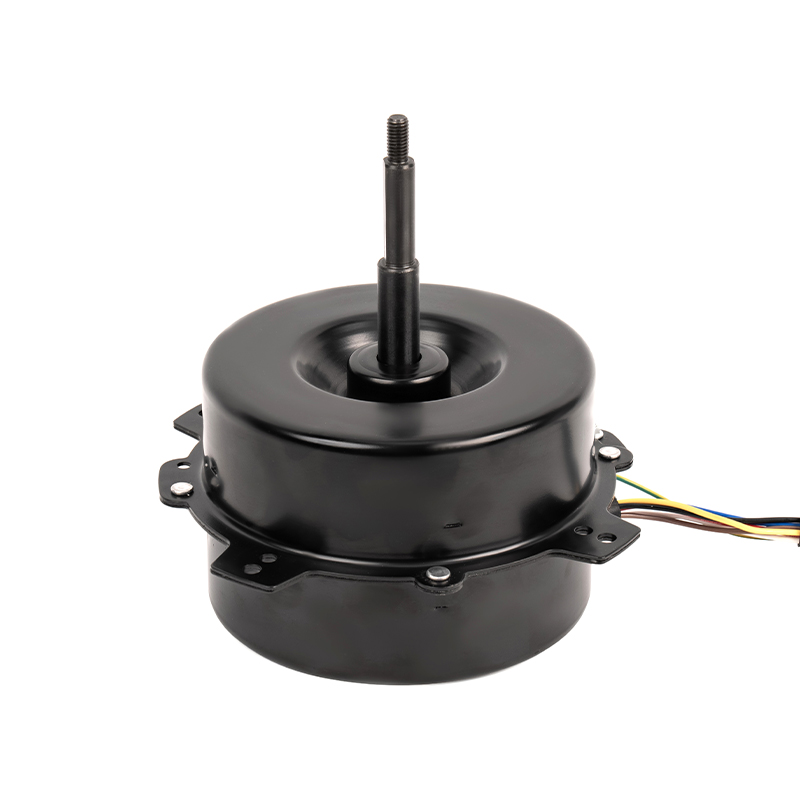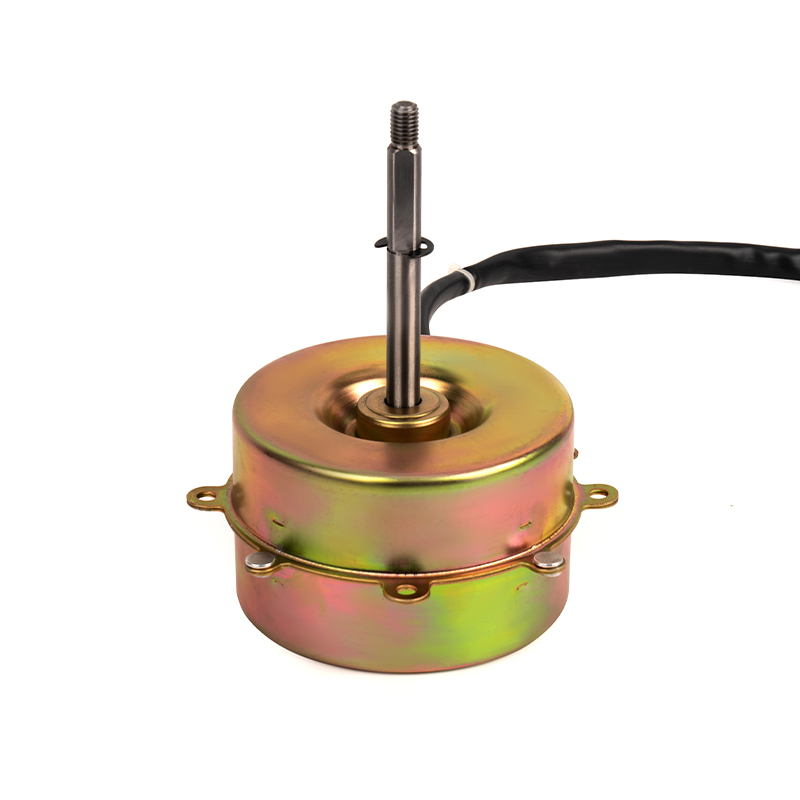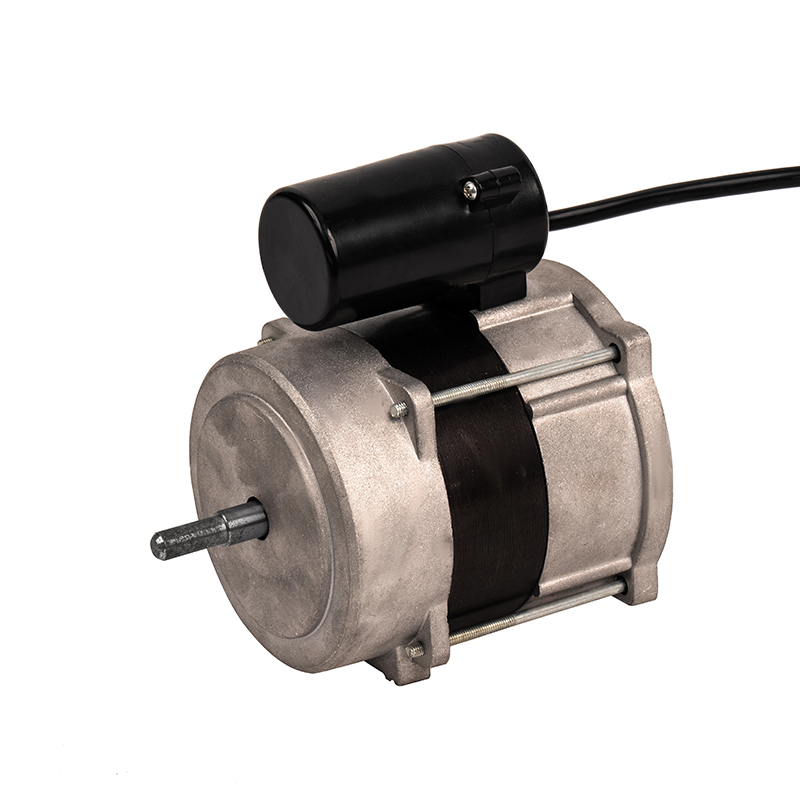


Teknik Motor - Desain Peralatan
Kecepatan Variabel Motor DC: Panduan Kerja untuk Desainer dan Pembeli
Motor DC berkecepatan variabel menghadirkan jendela kecepatan yang lebih lebar, pengoperasian kecepatan rendah yang lebih senyap, dan efisiensi beban parsial yang lebih baik — ketika motor, penggerak, dan desain termal ditetapkan sebagai satu sistem.
Pabrikan hood range sedang menguji motor DC 120 V untuk lini dapur baru. Pengarahan ini memerlukan tiga kecepatan ekstraksi, batas kebisingan kecepatan rendah yang ketat, dan pengontrol yang menahan kecepatan saat filter dimuat. Di laboratorium lain, produsen pendingin udara menginginkan motor yang dapat turun hingga sepertiga kecepatan tetapannya untuk pengoperasian malam hari tanpa kepanasan.
Kedua tim menanyakan pertanyaan yang sama: bagaimana sebenarnya cara kerja kecepatan variabel motor DC, dan apa yang termasuk dalam spesifikasi sebelum sampel pertama dikirimkan? Jawabannya, singkatnya, kecepatan mengikuti tegangan, torsi mengikuti arus, dan pengontrol memutuskan seberapa erat keduanya ditahan. Efisiensi, kebisingan, dan masa pakai semuanya bergantung pada seberapa baik ketiganya dipadukan.
Apa yang Membuat Kecepatan Variabel Motor DC
Pada motor DC magnet permanen, kecepatan sebanding dengan tegangan yang diberikan pada jangkar, sedangkan torsi sebanding dengan arus jangkar. Kurangi tegangan rata-rata dan motor melambat; naikkan dan motor naik menuju kecepatan terukurnya. Perilaku mendekati linier inilah yang menyebabkan motor DC menjadi basis alami untuk peralatan berkecepatan variabel - tidak ada medan putar untuk disinkronkan dan tidak ada inverter frekuensi dalam rangkaian.
Ada babak kedua dalam gambar itu. Di bawah beban, setiap motor nyata melambat sedikit karena hambatan belitan dan, dalam desain sikat, hilangnya sikat. Pengontrol loop terbuka yang hanya mengatur level tegangan tidak dapat memperbaiki penurunan tersebut. Untuk fan dan blower, dimana beberapa persen penyimpangannya tidak terlihat, pengoperasian loop terbuka dapat diterima. Untuk tudung jangkauan yang harus menjaga volume udara minimum, atau pendingin udara yang mendorong udara melalui bantalan basah, kontrol loop tertutup sepadan dengan biaya tambahannya.
Tegangan menentukan jendela kecepatan, arus menentukan torsi, dan umpan balik menentukan apakah motor menepati janjinya ketika beban berubah.
Tiga istilah membingkai setiap percakapan dengan pemasok motor:
- Rentang kecepatan — rasio kecepatan terendah yang dapat digunakan dengan kecepatan terukur, sering kali dinyatakan sebagai 5:1 atau 20:1. Rasio yang lebih lebar memerlukan pengemudi yang dirancang untuk stabilitas kecepatan rendah.
- Siklus tugas — apakah motor berjalan terus menerus pada kecepatan minimum atau hanya dalam interval pendek. Hal ini menentukan desain termal.
- Peraturan — penurunan kecepatan dari tanpa beban ke beban penuh pada pengaturan tetap, dinyatakan dalam persentase. Sistem loop tertutup menunjukkan regulasi yang jauh lebih rendah dibandingkan sistem loop terbuka.
Cara Utama Mengontrol Kecepatan Motor DC
Tiga metode kontrol muncul pada peralatan produksi. Mereka berbeda dalam biaya, efisiensi, kebisingan, dan perilaku torsi.
Kontrol Tegangan Linier
Sebuah resistor variabel atau pengatur linier menurunkan tegangan yang dilihat oleh jangkar. Konsepnya sederhana dan murah, namun energi yang terbuang menjadi panas dalam peralatan dan efisiensinya menurun dengan kecepatan yang berkurang. Ini cocok untuk penggemar berbiaya sangat rendah, jarang produk yang bertahan berjam-jam.
Modulasi Lebar Pulsa
Modulasi lebar pulsa menghidupkan dan mematikan pasokan sepenuhnya pada frekuensi tetap — biasanya 8 kHz hingga 25 kHz — dan memvariasikan siklus kerja. Motor melihat tegangan rata-rata yang lebih rendah saat perangkat switching hidup atau mati sepenuhnya, sehingga kerugian pengemudi tetap kecil. PWM sekarang menjadi metode standar untuk kecepatan variabel motor DC, termasuk motor DC brushless, karena menggabungkan efisiensi dengan rentang kendali yang luas.
Kontrol Umpan Balik Loop Tertutup
Kontrol loop tertutup menambahkan sensor kecepatan — sensor Hall, encoder, atau sirkuit deteksi EMF belakang — sehingga pengemudi membandingkan kecepatan aktual dengan nilai yang diperintahkan dan menyesuaikan PWM secara real time. Motor mempertahankan kecepatannya ketika impeler memuatnya, ketika filter tersumbat, atau ketika tegangan suplai turun. Motor DC brushless tetap mengandalkan pergantian elektronik ini, itulah sebabnya mereka menawarkan kurva torsi datar pada pita kecepatan lebar.
| Metode | Efisiensi | Penahan kecepatan | Penggunaan yang umum |
|---|---|---|---|
| Tegangan linier | Rendah; panas naik dengan kecepatan rendah | Buruk di bawah beban | Penggemar berbiaya rendah |
| Loop terbuka PWM | Tinggi | Bagus dalam beban stabil | Kipas pendingin, blower |
| Loop tertutup PWM | Tinggi | Sangat baik di bawah beban yang bervariasi | Range hood, pendingin udara |
Untuk sebagian besar peralatan, driver PWM dengan umpan balik loop tertutup memberikan keseimbangan terbaik antara perilaku dan biaya. Memesan motor dan pengemudi sebagai satu set yang cocok dari satu pemasok akan menghindari ketidakcocokan yang menyebabkan kebisingan, cogging, dan kegagalan dini.
Risiko kecepatan berlebih: motor DC yang didorong melampaui tegangan pengenal atau kecepatan pengenal — bahkan dalam waktu singkat — menghasilkan beban bantalan, keausan sikat, dan tekanan sentrifugal yang jauh lebih tinggi. Konfirmasikan batas pengemudi saat ini dan output maksimum sebelum menjalankan tes ketahanan apa pun.
Kecepatan Variabel DC vs. Kecepatan Variabel AC
Motor induksi AC juga dapat berjalan dengan kecepatan bervariasi, tetapi perangkat kerasnya lebih berat. Motor yang dijalankan kapasitor satu fasa memerlukan kontrol fasa; motor tiga fase membutuhkan penggerak frekuensi variabel. Dalam kedua kasus tersebut, torsi turun pada kecepatan rendah kecuali motor dirancang khusus, dan desain klasik fase tunggal cenderung bersenandung atau bergerigi ketika diminta untuk bekerja jauh di bawah kecepatan tetapan.
| Karakteristik | Motor AC dengan pengatur fasa/VFD | Motor DC atau motor DC tanpa sikat |
|---|---|---|
| Rentang kecepatan | Lebih sempit di ujung bawah | Lebar, hingga 20:1 dengan driver |
| Torsi kecepatan rendah | Tetes tanpa desain khusus | Dipertahankan dengan umpan balik BLDC |
| Kebisingan berkecepatan rendah | Kemungkinan dengungan atau cogging | Mengurangi kebisingan mekanik dan listrik |
| Kompleksitas pengemudi | Tinggier for smooth control | Driver PWM sedang |
| Efisiensi beban parsial | Lebih rendah | Tinggier |
Pertukaran ini tidak bersifat mutlak. Motor AC tetap menjadi pilihan kuat untuk aplikasi kecepatan tetap dan daya tinggi. Namun ketika penjelasan singkat menanyakan kecepatan antara X dan Y, kecepatan rendah yang tenang, dan anggaran energi yang ketat, kecepatan variabel DC menjadi jawaban teknis yang praktis.
Yang Perlu Diperiksa Sebelum Anda Menentukan Motor DC Kecepatan Variabel
Lembar data mencatat perilaku keadaan tunak, bukan perilaku lapangan. Pemeriksaan di bawah ini memisahkan motor yang berfungsi dalam produksi dari motor yang rusak setelah beberapa bulan pertama.
- Kecepatan kontinu terendah dengan pendinginan mandiri. Motor yang didinginkan oleh kipasnya sendiri menjadi lebih panas ketika aliran udara menurun. Nyatakan kecepatan minimum dalam spesifikasi dan uji pada titik tersebut dengan impeler asli terpasang.
- Kompatibilitas pengemudi. Frekuensi PWM, batas arus, dan perilaku soft-start harus sesuai dengan motor. Pencampuran komponen dari sumber berbeda adalah penyebab paling umum kegagalan kecepatan variabel pada peralatan kecil.
- Torsi pada titik kerja. Motor yang dapat dihidupkan dengan baik pada kecepatan tetapan mungkin menghasilkan torsi yang terlalu kecil pada sepertiga kecepatan. Bandingkan kurva beban impeler dengan kurva torsi motor sebelum membekukan desain.
- Kebisingan di setiap langkah kecepatan. Kebisingan elektromagnetik berubah dengan frekuensi dan kecepatan PWM. Jika produk memiliki batas kebisingan, ukurlah dengan pengontrol produksi, bukan dengan catu daya laboratorium.
- Sertifikasi di bawah mode kontrol. CE, UL, CQC, atau tanda lainnya hanya bermakna jika mencakup mode kontrol kecepatan dan siklus kerja yang diinginkan. Mintalah laporan pengujiannya, bukan hanya sertifikatnya.
Catatan beban kipas: permintaan torsi impeler meningkat kira-kira seiring dengan kuadrat kecepatan. Oleh karena itu, berlari pada kecepatan rendah lebih mudah dalam hal torsi dan lebih sulit dalam pendinginan — itulah sebabnya pengujian termal pada kecepatan minimum lebih penting daripada pemeriksaan torsi statis.
Kecepatan Variabel dalam Praktek: Pendingin Udara dan Range Hood
Motor pendingin udara
Pendingin udara evaporatif menarik udara melalui bantalan basah, sehingga kipas adalah keseluruhan produk. Kontrol kecepatan membuatnya dapat digunakan sepanjang waktu: tinggi untuk pendinginan cepat, sedang untuk penggunaan normal, rendah untuk kamar tidur. Kecepatan yang terlalu rendah akan menghambat aliran udara; terlalu banyak menimbulkan kebisingan dan sisa air.
Peringatan termal: konfirmasikan kecepatan kontinu minimum dengan pemasok sebelum menyetujui sampel. Motor yang bekerja dalam suhu dingin pada 1.300 rpm dapat melampaui suhu kelas insulasinya pada 400 rpm ketika aliran udara dalam enklosur rendah.
Motor kap mesin
Range hood membutuhkan penekanan sebaliknya. Motor harus mempertahankan kecepatannya ketika saluran panjang, filter dimuat, atau peralatan lain menurunkan tegangan saluran. Motor DC brushless loop tertutup menyerap perubahan ini tanpa penyesuaian mekanis, dan memungkinkan pabrikan menetapkan setiap tahap kecepatan ke target kebisingan atau aliran udara tertentu.
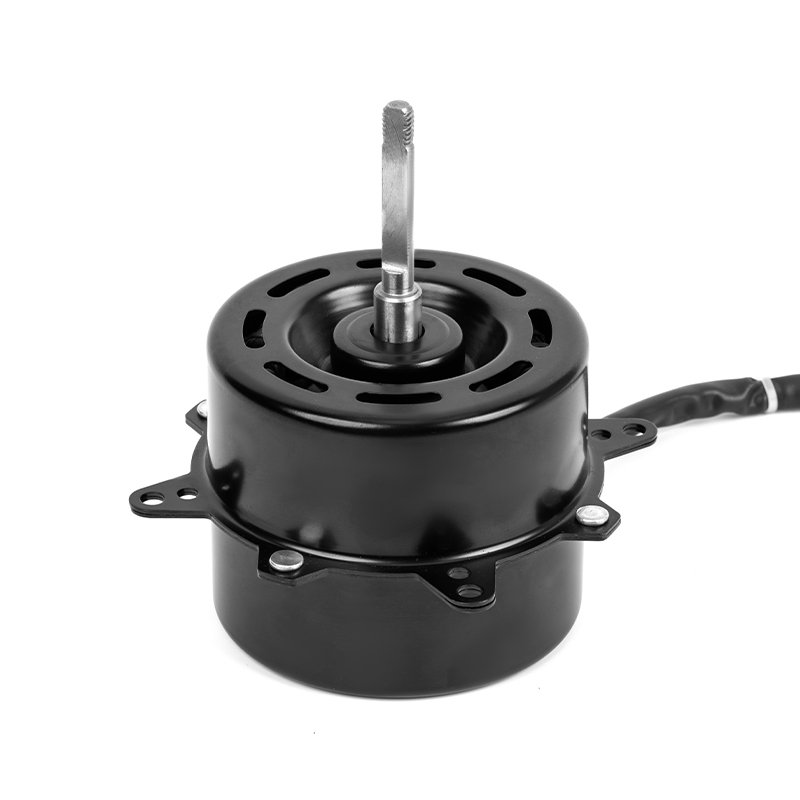
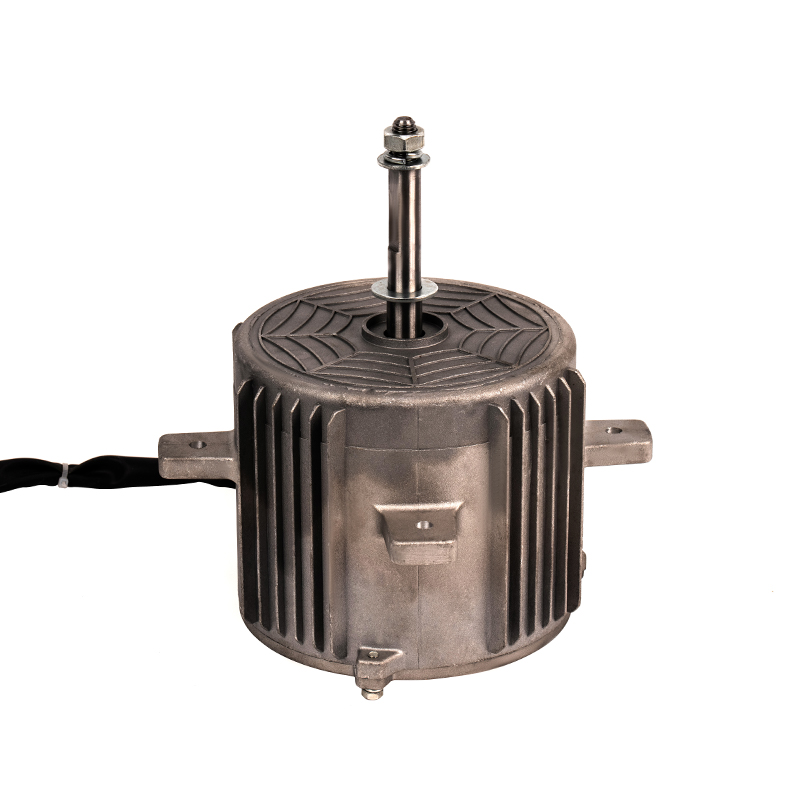
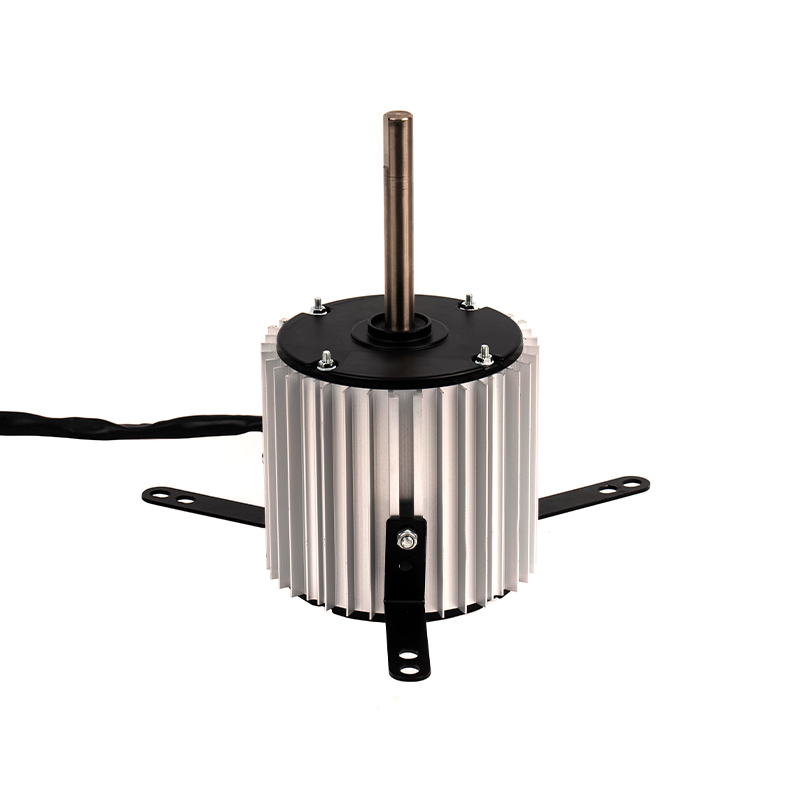
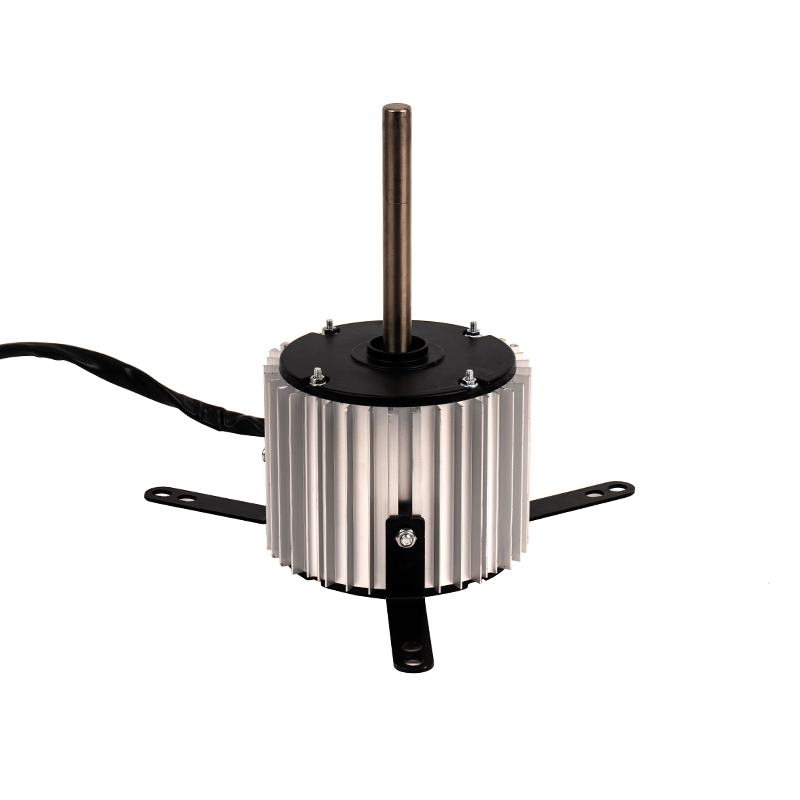
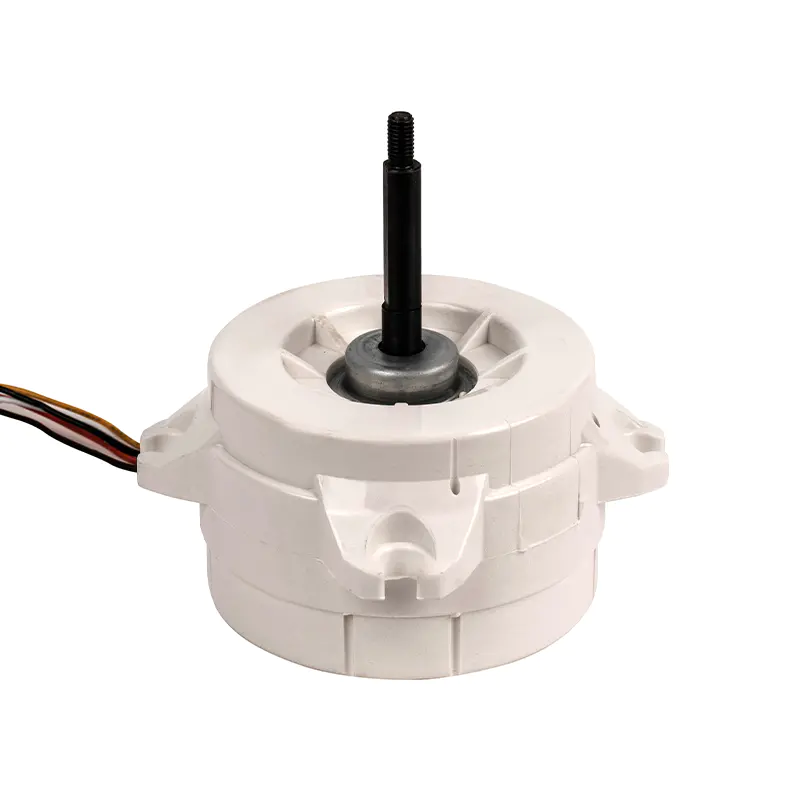 Pemasok Motor DC Hood Jarak Kecil untuk Aliran Udara yang Stabil Daftar pemasok ini mencakup motor DC tanpa sikat yang cocok untuk tudung jangkauan, di mana kontrol kecepatan loop tertutup membantu menjaga aliran udara di bawah hambatan saluran, pemuatan filter, dan variasi tegangan. Berguna untuk membandingkan efisiensi dan opsi pengemudi motor. Lihat Produk →
Keunggulan efisiensi dibandingkan motor AC tradisional melebar pada kecepatan parsial, yang penting dalam produk yang dapat bekerja berjam-jam. Itu perbandingan efisiensi motor DC range hood mencakup angka-angka pada beban memasak yang realistis, dan Katalog motor AC dan DC mencantumkan pasangan pengemudi motor yang diuji untuk aplikasi ini.
Hasil terukur: sepasang driver motor yang cocok dengan PWM loop tertutup mengkonsumsi lebih sedikit daya pada kecepatan parsial dibandingkan motor AC yang dikontrol fase, sekaligus menghasilkan lebih sedikit panas di dalam peralatan. Kedua efek tersebut meningkatkan hasil pengujian energi dan masa pakai komponen di sekitarnya.
Kecepatan variabel motor DC bukanlah keputusan satu komponen. Motor, driver PWM, dan perilaku termal pada kecepatan minimum bertindak sebagai satu sistem, sehingga spesifikasi harus memperlakukannya seperti itu. Tentukan rentang kecepatan terlebih dahulu, verifikasi torsi terhadap impeler sebenarnya, pilih pengontrol dari pemasok yang sama, dan uji berdasarkan siklus kerja sebenarnya. Disiplin itulah yang mengubah motor yang menjanjikan di atas kertas menjadi produk yang andal di bidangnya.
 ++86 13524608688